บทความ

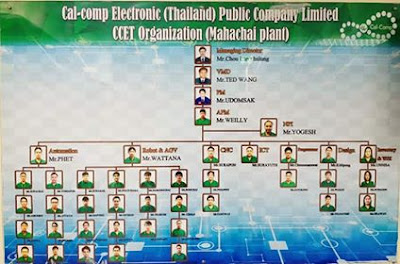
งานครั้งที่ 1 ผังโครงสร้าง การบริหารงานของ บริษัท แคล-คอมพ์ อีเล็คโทรนิคส์ (ประเทศไทย) จำกัด (มาหาชน)
รูปภาพ
ผังโครงสร้าง การบริหารงานของ บริษัท แคล-คอมพ์ อีเล็คโทรนิคส์ (ประเทศไทย) จำกัด (มาหาชน) ในแผนก Machine นั้นมีโครงสร้างองค์กรที่เป็นแบบ โครงสร้างองค์การตามสายงานหลัก ( Line Organization Structure) การจัดรูปแบบโครงสร้างให้มีสายงานหลัก และมีการบังคับบัญชาจากบนลงล่างลดหั่นเป็นขั้น ๆ จะไม่มีการสั่งการแบบข้ามขั้นตอนในสายงาน การจัดองค์การแบบนี้ อาจจะคำนึงถึงสภาพของงานที่เป็นจริง เช่น แบ่งตามลักษณะของผลิตภัณฑ์ หรือแบ่งตามอาณาเขต หรือแบ่งตามประเภทของลูกค้า หรือแบ่งตามกระบวนการ ผลดีของโครงสร้างแบบนี้มีหลายประการ เช่น การจัดโครงสร้างด้วยรูปแบบที่เข้าใจง่าย การบังคับบัญชาตามสายงานเป็นขั้นตอน ฉะนั้นจุดใดที่มีการปฏิบัติงานล่าช้าก็สามารถตรวจสอบได้รวดเร็ว จากผู้บังคับบัญชาในระดับนั้นได้ง่าย
งานชิ้นที่ 2 การเพิ่มประสิทธิภาพขององค์กร

รูปภาพ
กิจกรรม 5ส  เป็นกระบวนการหนึ่งที่เป็นระบบมีแนวปฏิบัติ ที่เหมาะสมสามารถนำมาใช้เพื่อปรับปรุงแก้ไขงานและรักษาสิ่งแวดล้อมในสถานที่ทำงานให้ดีขึ้น ทั้งในส่วนงานด้านการผลิต และด้านการบริการ ซึ่งนำมาใช้ในการเพิ่มประสิทธิภาพการทำงานขององค์กร ได้อีกทางหนึ่ง                  สะสาง Seiri  (เซริ)  คือ การแยกระหว่างของที่จำเป็นต้องใช้กับของที่ไม่จำเป็นต้องใช้ขจัดของที่ไม่จำเป็นต้องใช้ทิ้งไป                  สะดวก Seiton  (เซตง)  คือ การจัดวางของที่จำเป็นต้องใช้ให้เป็นระเบียบ สามารถหยิบใช้งานได้ทันที                  สะอาด Seiso  (เซโซ)    คือการปัดกวาดเช็ดถูสถานที่   สิ่งของ อุปกรณ์ เครื่องมือเครื่องจักร ให้สะอาดอยู่เสมอ                  สุขลักษณะ Seiketsu  (เซเคทซึ)  คือ การรักษา และปฏิบัติ 3ส ได้แก่ สะสาง สะดวก และสะอาดให้ดีตลอดไป    ...

งานปฏิบัติ 18

รูปภาพ
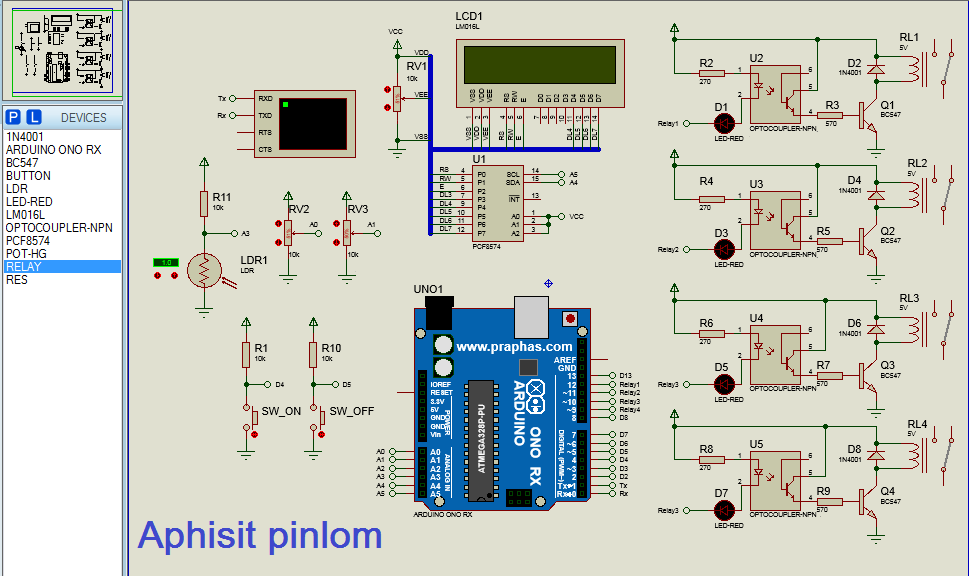
Code/////////////////////////////////////////// #include <SoftwareSerial.h> #include <DHT11.h> //============================================= #include <Wire.h> #include <LiquidCrystal_I2C.h> //LiquidCrystal_I2C lcd(0x27, 16, 2); LiquidCrystal_I2C lcd(0x3F, 16, 2); SoftwareSerial ArduinoSerial(3, 2); // RX, TX //============================================= int SW_ON = 4,SW_OFF = 5,pin=6;//กำหนดขา INPUT int Sun = 9,CSun = 0,Relay1 = 12, Relay2 = 11; //กำหนดขา OUTPUT   int ATL = A0,ATH = A1;//กำหนดขา Analog int VTL1 = 0,VTH1 = 0,TL = 0,TH =0,VRHL = 50,VRHH = 80; DHT11 dht11(pin); //============================================= void setup() {   lcd.begin();   Serial.begin(115200);   ArduinoSerial.begin(4800);   while (!Serial){     ;     }   //=====================================================   lcd.setCursor(0, 0);lcd.print("Elec Pattayatech");   lcd.setCursor(0, 1);lc...

งานปฏิบัติ 17

รูปภาพ
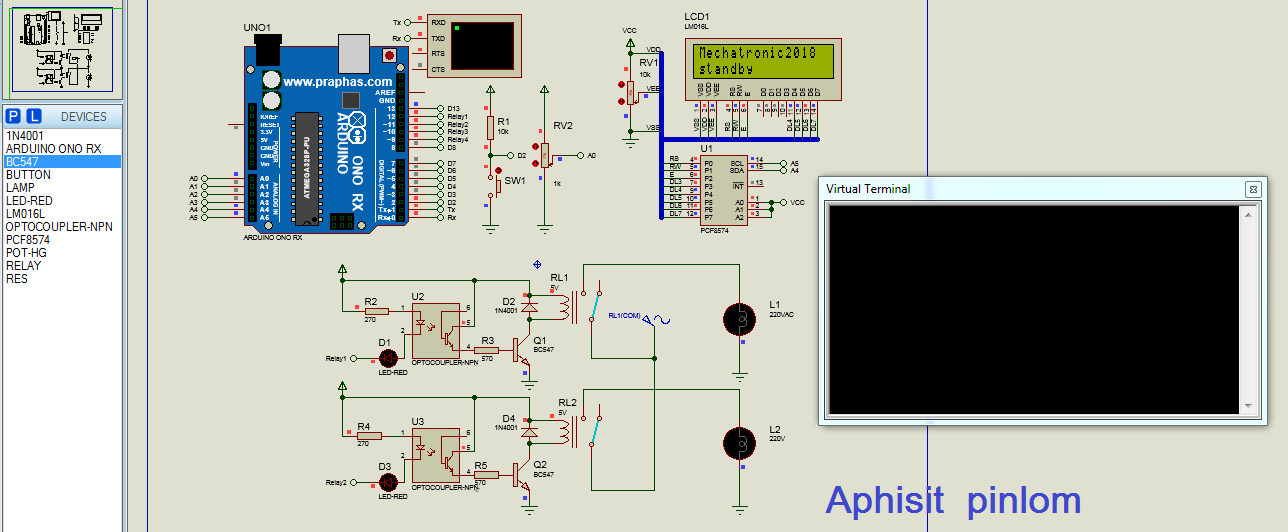
Code///////////////////////////////////////////////////////////////////////////////// #include <LiquidCrystal_I2C.h> LiquidCrystal_I2C lcd(0x27,16,2); int aVal=0,tempaVal=0; const int SW_ON = 2; const int led_ON =  13; int CSW_ON = 0; int C_CSW_ON =0; int Relay1=12,Relay2=11,Relay3=10,Relay4=9; int sensorPin = A0; int sensorValue = 0; void setup() {   lcd.backlight();   lcd.begin();   Serial.begin(9600);   pinMode(led_ON, OUTPUT);pinMode(SW_ON, INPUT);   pinMode(Relay1,OUTPUT);pinMode(Relay2,OUTPUT);   pinMode(Relay3,OUTPUT);pinMode(Relay4,OUTPUT); //   digitalWrite(Relay1,HIGH);digitalWrite(Relay2,HIGH);   digitalWrite(Relay3,HIGH);digitalWrite(Relay4,HIGH);   lcd.setCursor(0,0);   lcd.print("Mechatronic2018");   lcd.setCursor(0,1);   lcd.print("standby"); } //END Setup void loop() {   CSW_ON = digitalRead(SW_ON);   sensorValue = analogRead(sensorPin);//Serial.println(sensor...

งานปฏิบัติ 16

รูปภาพ
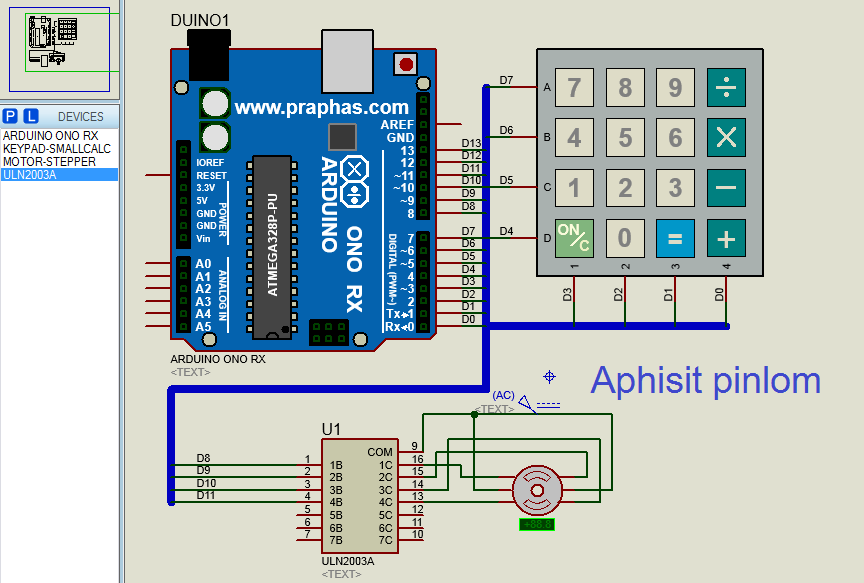
Code*1////////////////////////////////////////////////////////////////////////////////// #include <Stepper.h> #include "Keypad.h" #define STEP_ANGLE_4STEP 32 //360/11.25 degree #define STEP_OUT_WITH_GEAR 2048 //32*64 Stepper stepper(STEP_ANGLE_4STEP,8,10,9,11); char keys[4][4]={   {'7','8','9','A'},   {'4','5','6','B'},   {'1','2','3','C'},   {'*','0','#','D'}}; byte rowPins[] = {7,6,5,4}; byte colPins[] = {3,2,1,0}; int speedmotor = 400; int dirmotor = 1; Keypad keypad = Keypad(makeKeymap(keys),rowPins,colPins,4,4); void setup()  { } void loop()  {   char key = keypad.getKey();   if (key != NO_KEY)   {         if (key == '1')             speedmotor = 400;         if (key == '2')             speedmotor = 700;         if (key == '3')       ...

ปรับแก้คะแนน แยกอธิบายส่วนต่างๆ

รูปภาพ
HARDWARE 1.Arduino uno r3 2.Bluetooth hc 06 3.2N2222 4.1N4007 5.Relay 6.Load 7.Res INPUT 1.Telephon 2.Bluetooth hc-06 MCU 1.Arduino UNO R3 OUTPUT 1.Relay 2.Load SOFTWARE #include <SoftwareSerial.h> //กำหนดเรียกใช้ใน ไลบรารี่ Bluetooth const int rxPin = 4; //กำหนดไปที่ rxPinขา4 const int txPin = 2; //กำหนดไปที่ txPinขา2          SoftwareSerial mySerial(rxPin, txPin); //ไว้ใช้กำหนดค่าลงใน ไลบรารี่ Bluetooth const int Loads[] = {9, 10, 11, 12}; //ตัวแปรอาเรย์ int state = 0; //นี่คือตัวแปล state = 0 int flag = 0; ////นี่คือตัวแปล flag = 0 void setup() //เป็นฟังก์ชั่นแรกที่เมื่อ Arduino ทำงานแล้วจะเรียกเพื่อทำการ setup ค่าตามจุดประสงค์ของฟังก์ชั่น  { for (int i=0;i<4;i++) //int=0<4และi+เรื่อยๆ { pinMode(Loads[i], OUTPUT); //สั่งกำหนดใช้ Load เก็บค่าตัวแปร อาเรย์ i เป็น OUTPUT ครับ } mySerial.begin(9600); //แสดงค่าออกทาง Serial Monitor for (int i=0;i<4;i++) //int=0<4และi+เรื่อยๆ { digitalWrite(Loads[i], LOW); //...

งานปฏิบัติ 15

รูปภาพ
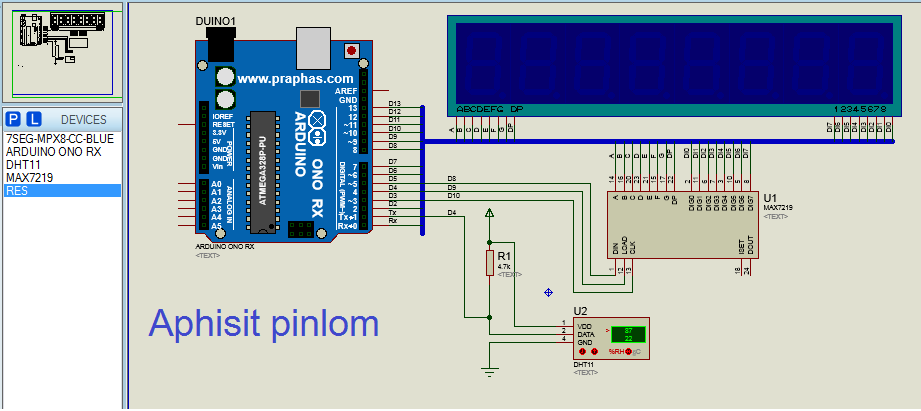
Code1 #include <LedControl.h> #include <DHT11.h> int pin=4; DHT11 dht11(pin); LedControl lc=LedControl(8,10,9,1); // Pin 8->DIN, 10->CLK, 9->CS(LOAD), 1 = No.of devices void show2digit(int h,int t) {   int seg1,seg2,seg3,seg4;   seg1 = h%10;   seg2 = h/10;   lc.setDigit(0,4,seg1,false);   lc.setDigit(0,5,seg2,false);   seg3 = t%10;   seg4 = t/10;   lc.setDigit(0,0,seg3,false);   lc.setDigit(0,1,seg4,false);   delay(300); } void setup() {   Serial.begin(9600);   while (!Serial) {       ; // wait for serial port to connect. Needed for Leonardo only     }   lc.shutdown(0,false);    lc.setIntensity(0,5);   lc.clearDisplay(0); } void loop() {   int err;   float temp, humi;   if((err=dht11.read(humi, temp))==0)   {     Serial.print("temperature:");     Serial.print(temp);     Seri...